共计 6064 个字符,预计需要花费 16 分钟才能阅读完成。
在外场测试或方案评审中,工程师常遇到这样的困惑:一份CRPA抗干扰方案里同时写着“支持零陷功能”和“采用空时自适应处理(STAP)算法”,听起来像两个独立模块,评审时便容易把算法能力当成硬件指标来追问,甚至在面对宽带强干扰或多源混合干扰场景时,误选了仅做纯空域处理的方案,导致干扰抑制能力不足、定位解算频繁失锁。
本文核心摘要:零陷、波束形成、空时滤波(STAP)、数字阵列天线并非几种并列技术,而是同一套控制接收方向图天线(CRPA)系统中“效果层—算法层—硬件层”的分工描述。零陷与波束形成是对外呈现的两种互补能力,STAP是驱动这两种效果的空时联合算法内核,数字阵列天线则是算法运行的物理基础。读完可拿到一张“听到名词→判断层级→问对问题”的速查表。
本文属于「GNSS抗干扰天线系列」第2期。 第1期《抗干扰天线、调零天线、CRPA到底谁包含谁?》已在公众号发布,可在历史文章中查看。
下面这张图把零陷、波束形成、空时滤波和阵列天线的关系讲清楚了。
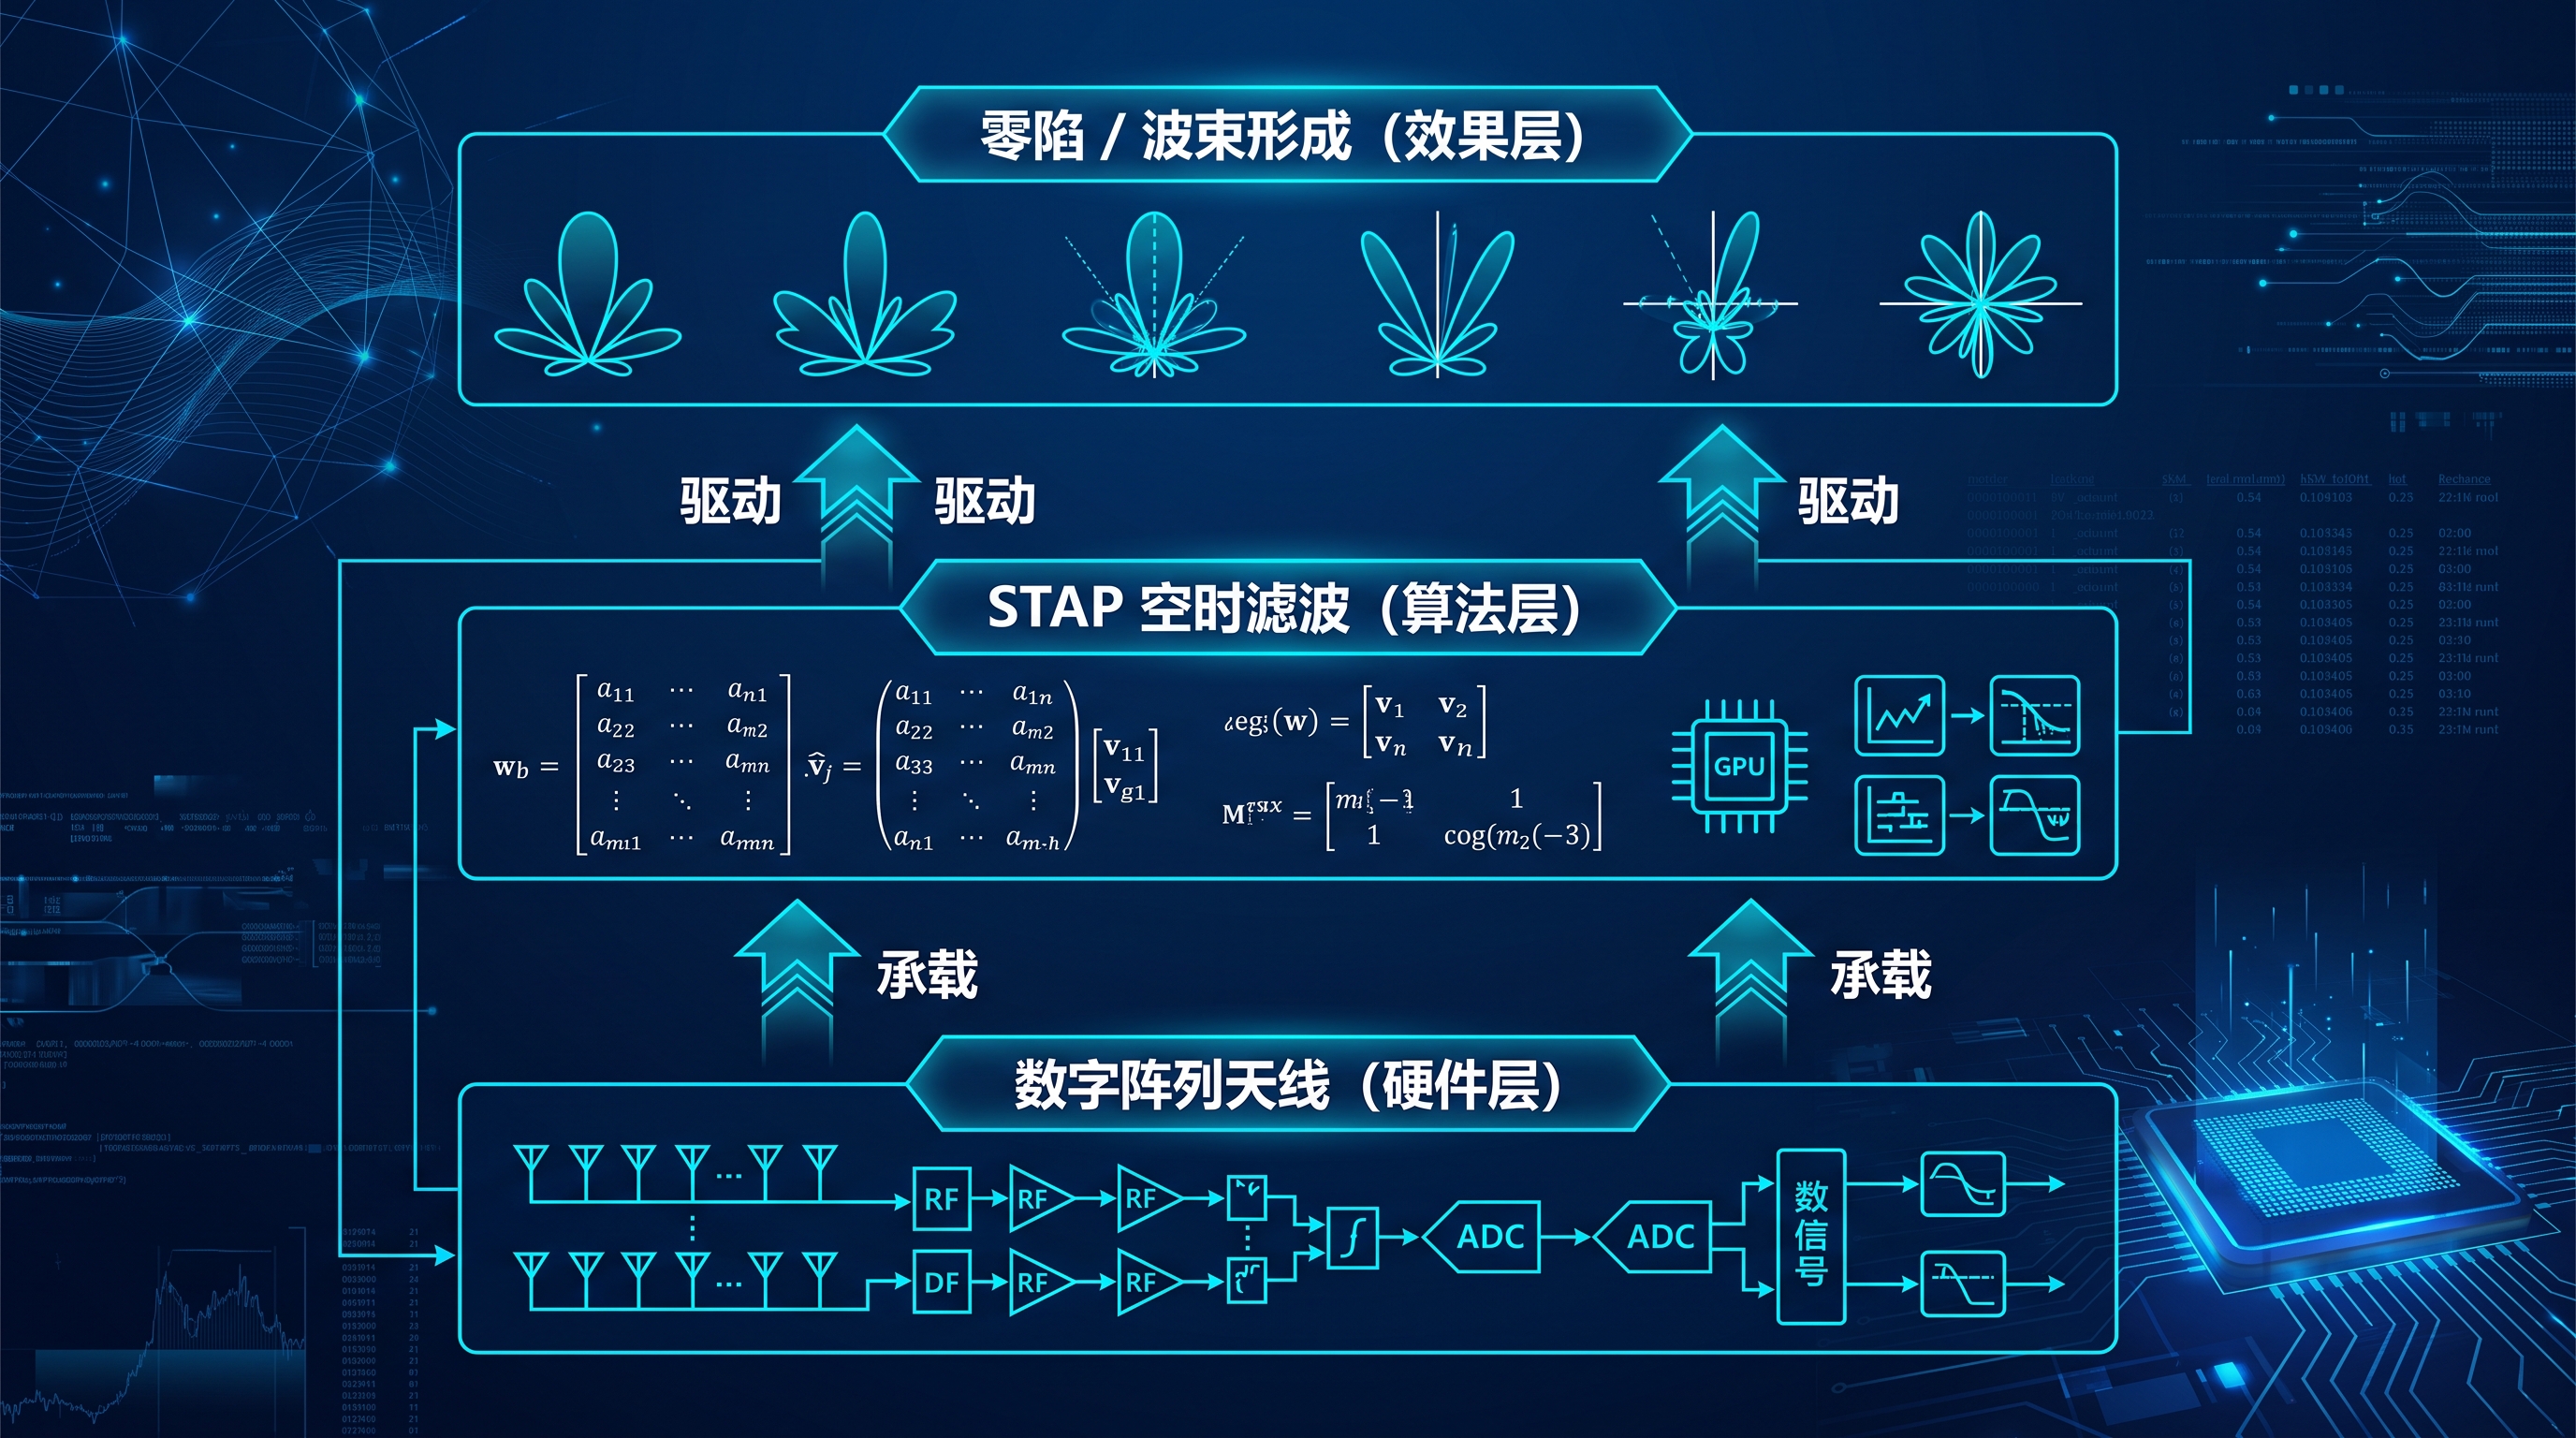
图1 零陷、波束形成、STAP与数字阵列天线协同关系结构图:效果层—算法层—硬件层三层链条
一、你以为在谈两种技术,其实说的是同一套系统的不同层级
先给结论:空时滤波不是一种独立的天线硬件,而是驱动零陷和波束形成这两个“招式”的算法内核。
真正值得追问的不是“这个系统用的是零陷还是空时滤波”,而是“这个系统的零陷和波束形成,是用什么算法驱动的,跑在什么硬件上”。
场景很常见:你在看一份技术方案,里面写着“支持零陷功能,同时采用空时自适应处理算法”。听起来像两个独立的功能模块,实际上是同一套CRPA系统里,效果层和算法层的分工描述。评审中混淆这两层的代价很直接:轻则问错问题(把算法能力当成硬件指标),重则选型失误——面对宽带强干扰或多源混合干扰场景,选了仅做纯空域处理的方案,抑制能力可能不足,而这恰恰是STAP的用武之地。读完这篇,你会拿到一张清晰的协同关系图,以后看到“零陷”“波束形成”“STAP”“数字阵列”这几个词,能立刻判断对方说的是“效果”“算法”还是“硬件”。
二、总图:CRPA内部协同的三层链条
在拆解每个名词之前,先看清楚今天要讲的东西在整个体系里处于哪一层。
| 层级 | 名称 | 性质 | 关键特征 |
|---|---|---|---|
| 效果层(用户能感知到的) | 零陷 + 波束形成 | CRPA对外呈现的两种能力 | 零陷=在干扰方向制造增益凹坑;波束形成=在卫星方向增强增益 |
| 算法层(驱动效果的) | 空时自适应处理(Space-Time Adaptive Processing,STAP) | 零陷和波束形成背后的算法内核 | 空域+时域联合自适应滤波,能应对更复杂的干扰类型,形成零陷和增强波束 |
| 硬件层(承载算法的) | 数字阵列天线 | STAP算法真正运行的物理基础 | 每个阵元独立数字化通道,支持空时二维联合运算 |
这张表的层级关系,是从STAP的技术定义和行业公开资料中归纳得出——STAP被明确定义为“利用天线阵列提供的空域自由度和时域自由度进行联合自适应处理”的算法框架,而数字阵列天线是实现这种联合处理的硬件前提。
三、效果层:零陷与波束形成,CRPA对外的两个基本招式
零陷和波束形成不是二选一的关系。 这两个动作不互斥,而是互补协同——零陷负责压制干扰方向,波束形成负责增强卫星方向,两者共同提升接收机在恶劣电磁环境下解算出正确位置的能力。
3.1 零陷(Null Forming):在干扰方向“变聋”
零陷,也常被叫作“调零”,指天线阵列通过对各阵元信号进行加权合成,在干扰来源方向上人为制造一个接收增益极低的“凹坑”,把干扰信号在进入接收机解调之前就大幅衰减掉。
信号流向可以这样表示:
多个天线阵元接收信号 → 各通道独立加权 → 在干扰方向合成相位抵消 → 该方向增益被压低至 -20~-40 dB(甚至更低)
这也是为什么很多人把整个CRPA系统笼统地称为“调零天线”——因为对使用者来说,零陷是最直观、最容易被感知的效果:干扰一来,天线立刻“指哪打哪”地把干扰方向压下去。
注意,零陷不能无限压制干扰——零陷的深度和数量受阵元数量、硬件电路和算法极限的限制,大致规律是:N个阵元的阵列最多能形成 N-1 个独立的零陷。4阵元阵列最多压制3个独立干扰源,7阵元阵列最多压制6个。这是自由度守恒的物理约束,不是算法优化能突破的。
3.2 波束形成:在卫星方向“变灵”
波束形成则是反过来操作:不是压制干扰方向,而是主动增强卫星信号方向的接收增益,让天线阵列像手电筒一样把“注意力”聚焦到卫星所在的方向。
波束形成的直接收益是提升卫星信号载噪比(Carrier-to-Noise Density Ratio,C/N0,衡量卫星信号强度相对于噪声底的关键指标),在弱信号场景(如城市峡谷、树荫下)尤其有价值——C/N0 从 35 dB-Hz 提升到 42 dB-Hz,相当于可用观测量增加了约 40%,定位解算的稳定性会显著改善。
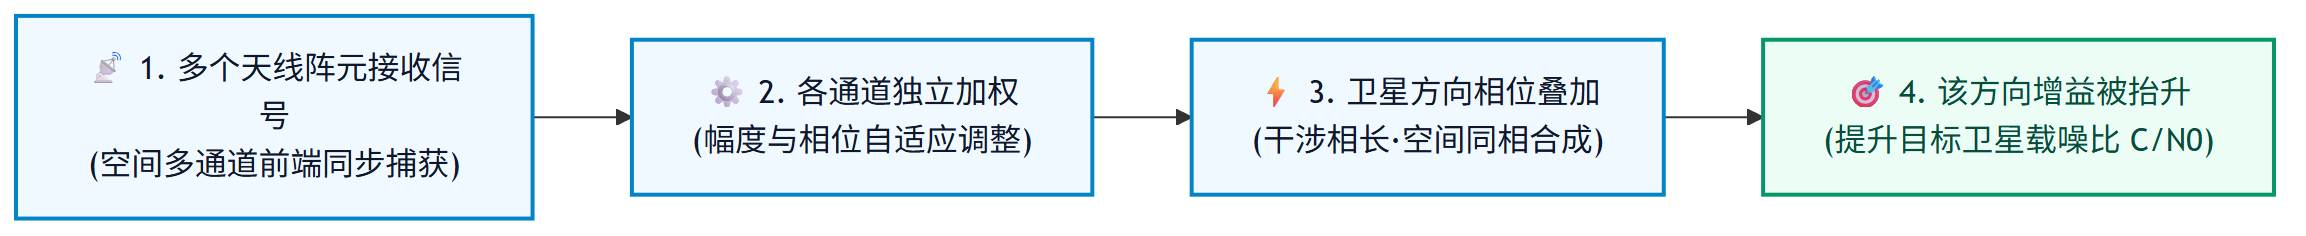
图2 波束形成信号处理流程图:多阵元接收→独立加权→卫星方向相位叠加→C/N0抬升
真实的CRPA系统没有这么“整齐”——零陷和波束形成通常是同时进行的:一边在干扰方向压增益,一边在卫星方向抬增益,两者协同工作,而不是先做哪一个、后做哪一个的顺序关系。
四、算法层:空时滤波(STAP),驱动零陷和波束形成的算法内核
STAP不是独立于零陷和波束形成之外的“第三种技术”。
💡 核心概念:空时自适应处理(STAP)
定义:同时利用天线阵列的空域自由度(多阵元)与时域自由度(延时抽头构造FIR滤波器)进行联合自适应滤波的算法框架,行业中也称“空时滤波”。
核心作用:解决纯空域处理难以应对宽带干扰、多源混合干扰的问题,将可抑制的干扰类型从“方向单一的窄带干扰”扩展到宽带、线性调频、脉冲及多源混合干扰。
空时自适应处理的全称已经揭示了它的本质:这是一个空域+时域联合自适应滤波的算法框架,用来驱动零陷和波束形成这两个效果,而不是与它们并列的另一种硬件形态。业内说“空时滤波”,通常就是在强调这套系统用了空域+时域联合自适应处理这种更高级的算法,而不只是简单的空域相位加权。
4.1 溯源:从雷达杂波抑制到GNSS抗干扰
STAP这个概念最早并不是为GNSS而生的,而是1973年Brennan等人为解决机载相控阵雷达的地面/海面杂波抑制问题提出的,后来才被移植到GNSS抗干扰领域。
理解STAP,不需要推导公式,抓住一个核心思路就够了:单纯依靠空域(多个天线阵元)能处理的干扰类型有限,如果再叠加时域(对同一路信号做延时抽头、构造FIR滤波器)的自由度,就能同时应对更多种类的干扰。
4.2 空域 vs 空时域:一个直觉类比
用一个不太严谨但直观的类比:
- 纯空域处理(也就是传统意义上的零陷/波束形成)主要利用多个阵元接收信号之间的相位差异来判断干扰方向,对连续波、窄带干扰等“方向单一”的干扰效果很好——相当于“只用眼睛盯住一个方向不放”。
- 加入时域维度后,系统还能利用干扰信号在频谱、时间结构上的特征进行二次抑制,对宽带干扰、多路干扰同时存在等更复杂的场景有更强的适应能力——相当于“一边用眼睛盯方向,一边用耳朵听声音的频率特征”。
| 对比维度 | 纯空域处理(传统零陷/波束形成) | 空时域联合处理(STAP空时滤波) |
|---|---|---|
| 直觉类比 | 👁️ “只用眼睛盯住方向”(单维感知) | 👁️+👂 “眼睛盯方向+耳朵听频率”(多维协同) |
| 处理维度 | 仅空域(空间角度):利用多个阵元的几何物理间距 | 空域+时域(空间+时间/频率):阵元间距+延时抽头(FIR) |
| 核心机制 | 依靠阵元间的相位差合成空间零陷/主瓣 | 空间相位加权+时域频率特性联合自适应滤波 |
| 擅长干扰场景 | 窄带干扰、单音/连续波(CW)干扰等“方向单一”类型 | 宽带强干扰、线性调频、脉冲干扰及多源混合干扰 |
| 算法复杂度 | 低(权值维度 N = 阵元数) | 高(权值维度 N × M = 阵元数 × 时域抽头数) |
| 硬件依赖 | 基础模拟移相或多通道数字接收 | 高算力DSP/FPGA+全数字多通道采集平台 |
两个维度的信息叠加起来,判断和压制干扰的能力自然更强。国内学术界近年也在持续优化STAP在GNSS场景下的鲁棒性,比如有团队提出STAP-PI(空时最小功率算法)来同时处理连续波干扰和脉冲干扰的混合场景。
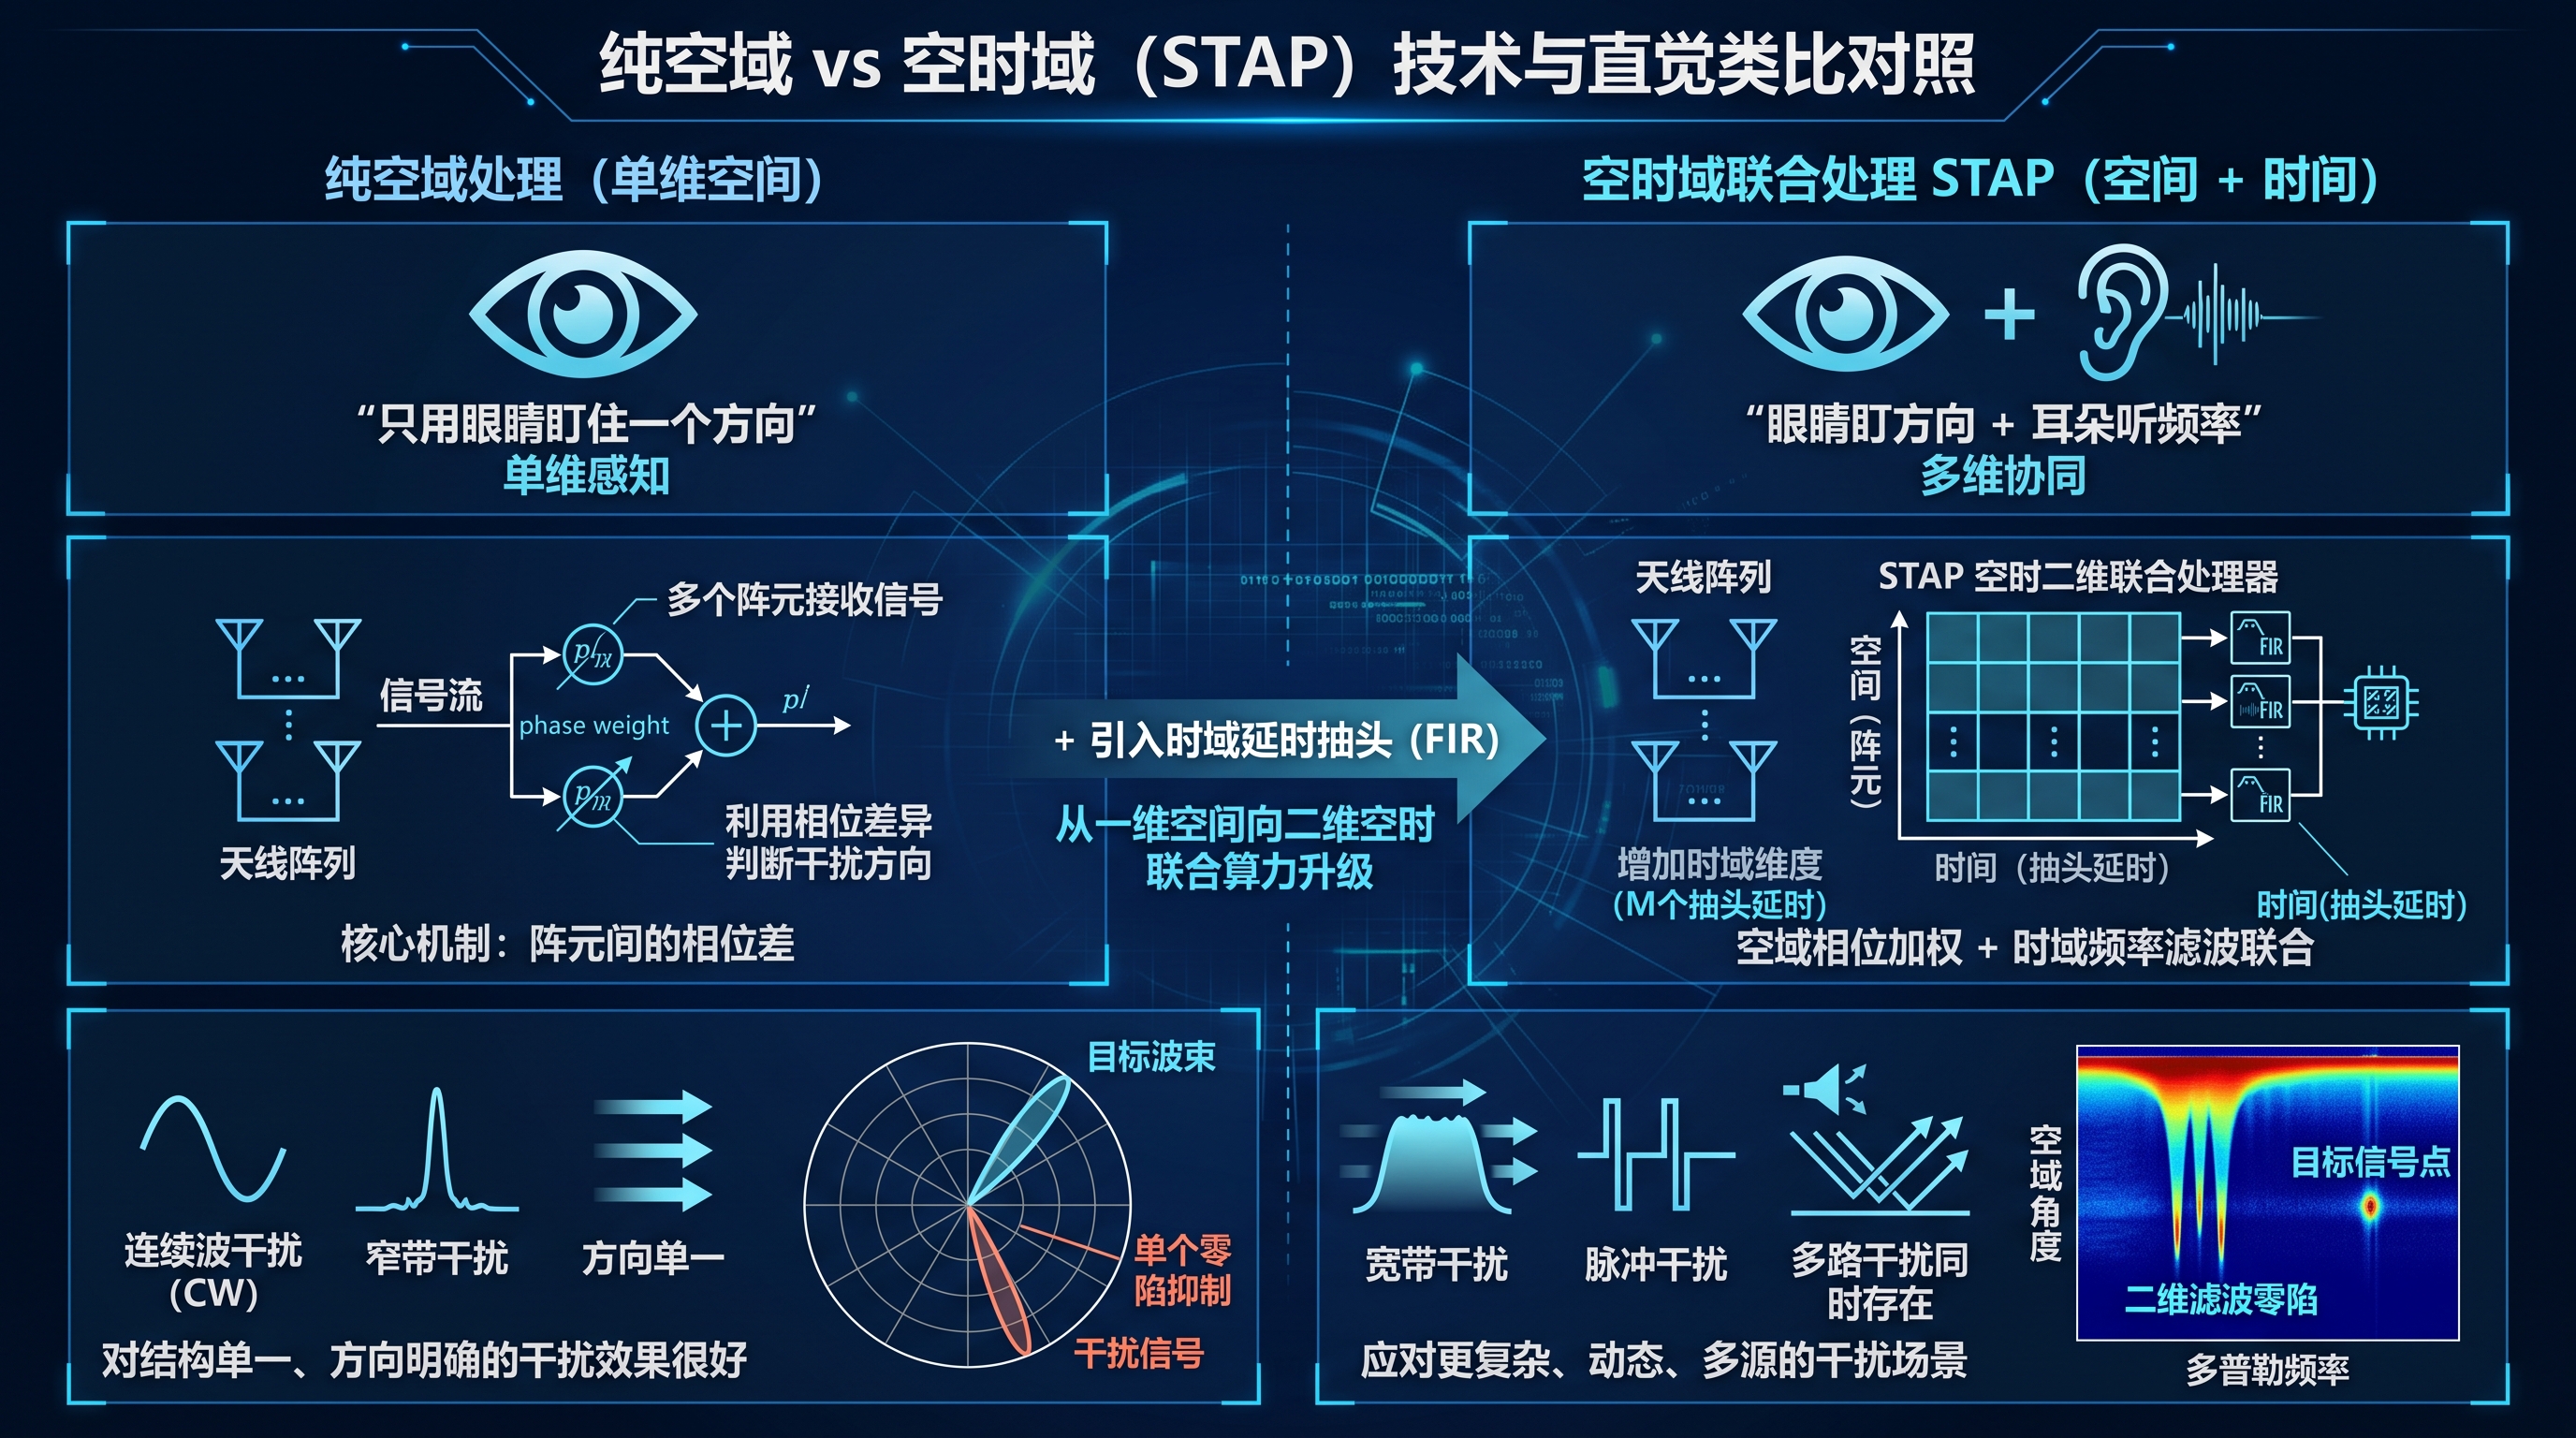
图3 纯空域处理与空时联合处理(STAP)能力对比示意:干扰场景覆盖范围与自由度差异
五、硬件层:数字阵列天线,STAP算法真正落地的物理平台
💡 核心概念:数字阵列天线(Digital Array Antenna)
定义:每个天线阵元后端均配置独立接收通道(低噪声放大→下变频→模数转换),将各阵元信号独立数字化后送入数字信号处理器(DSP/FPGA)做联合运算的天线架构。
核心作用:为STAP算法提供物理载体,使空时二维任意复杂的联合加权与自适应优化成为可能;没有数字化的多通道架构,空时联合处理无从实现。
前面讲的零陷、波束形成、STAP,都还停留在“效果”和“算法”层面,真正要把这些算法跑起来,需要一个硬件载体——这就是数字阵列天线。
数字阵列天线的核心特征是:阵列里的每一个天线阵元后面都配有独立的接收通道(包括低噪声放大器(Low Noise Amplifier,LNA)、下变频、模数转换器(Analog-to-Digital Converter,ADC)),把每个阵元的信号独立数字化之后再送入 DSP/FPGA 进行联合运算。
信号流向可以这样表示:
每个天线阵元 → 独立LNA放大 → 独立下变频 → 独立ADC采样 → 数字信号送入DSP/FPGA → STAP算法联合运算 → 输出合成后的抗干扰信号
因为每个阵元的信号都被完整保留成数字形式,STAP算法才能在空域和时域上做任意复杂的联合加权和自适应优化——这也是为什么现代高性能CRPA几乎都是基于数字阵列架构实现的。
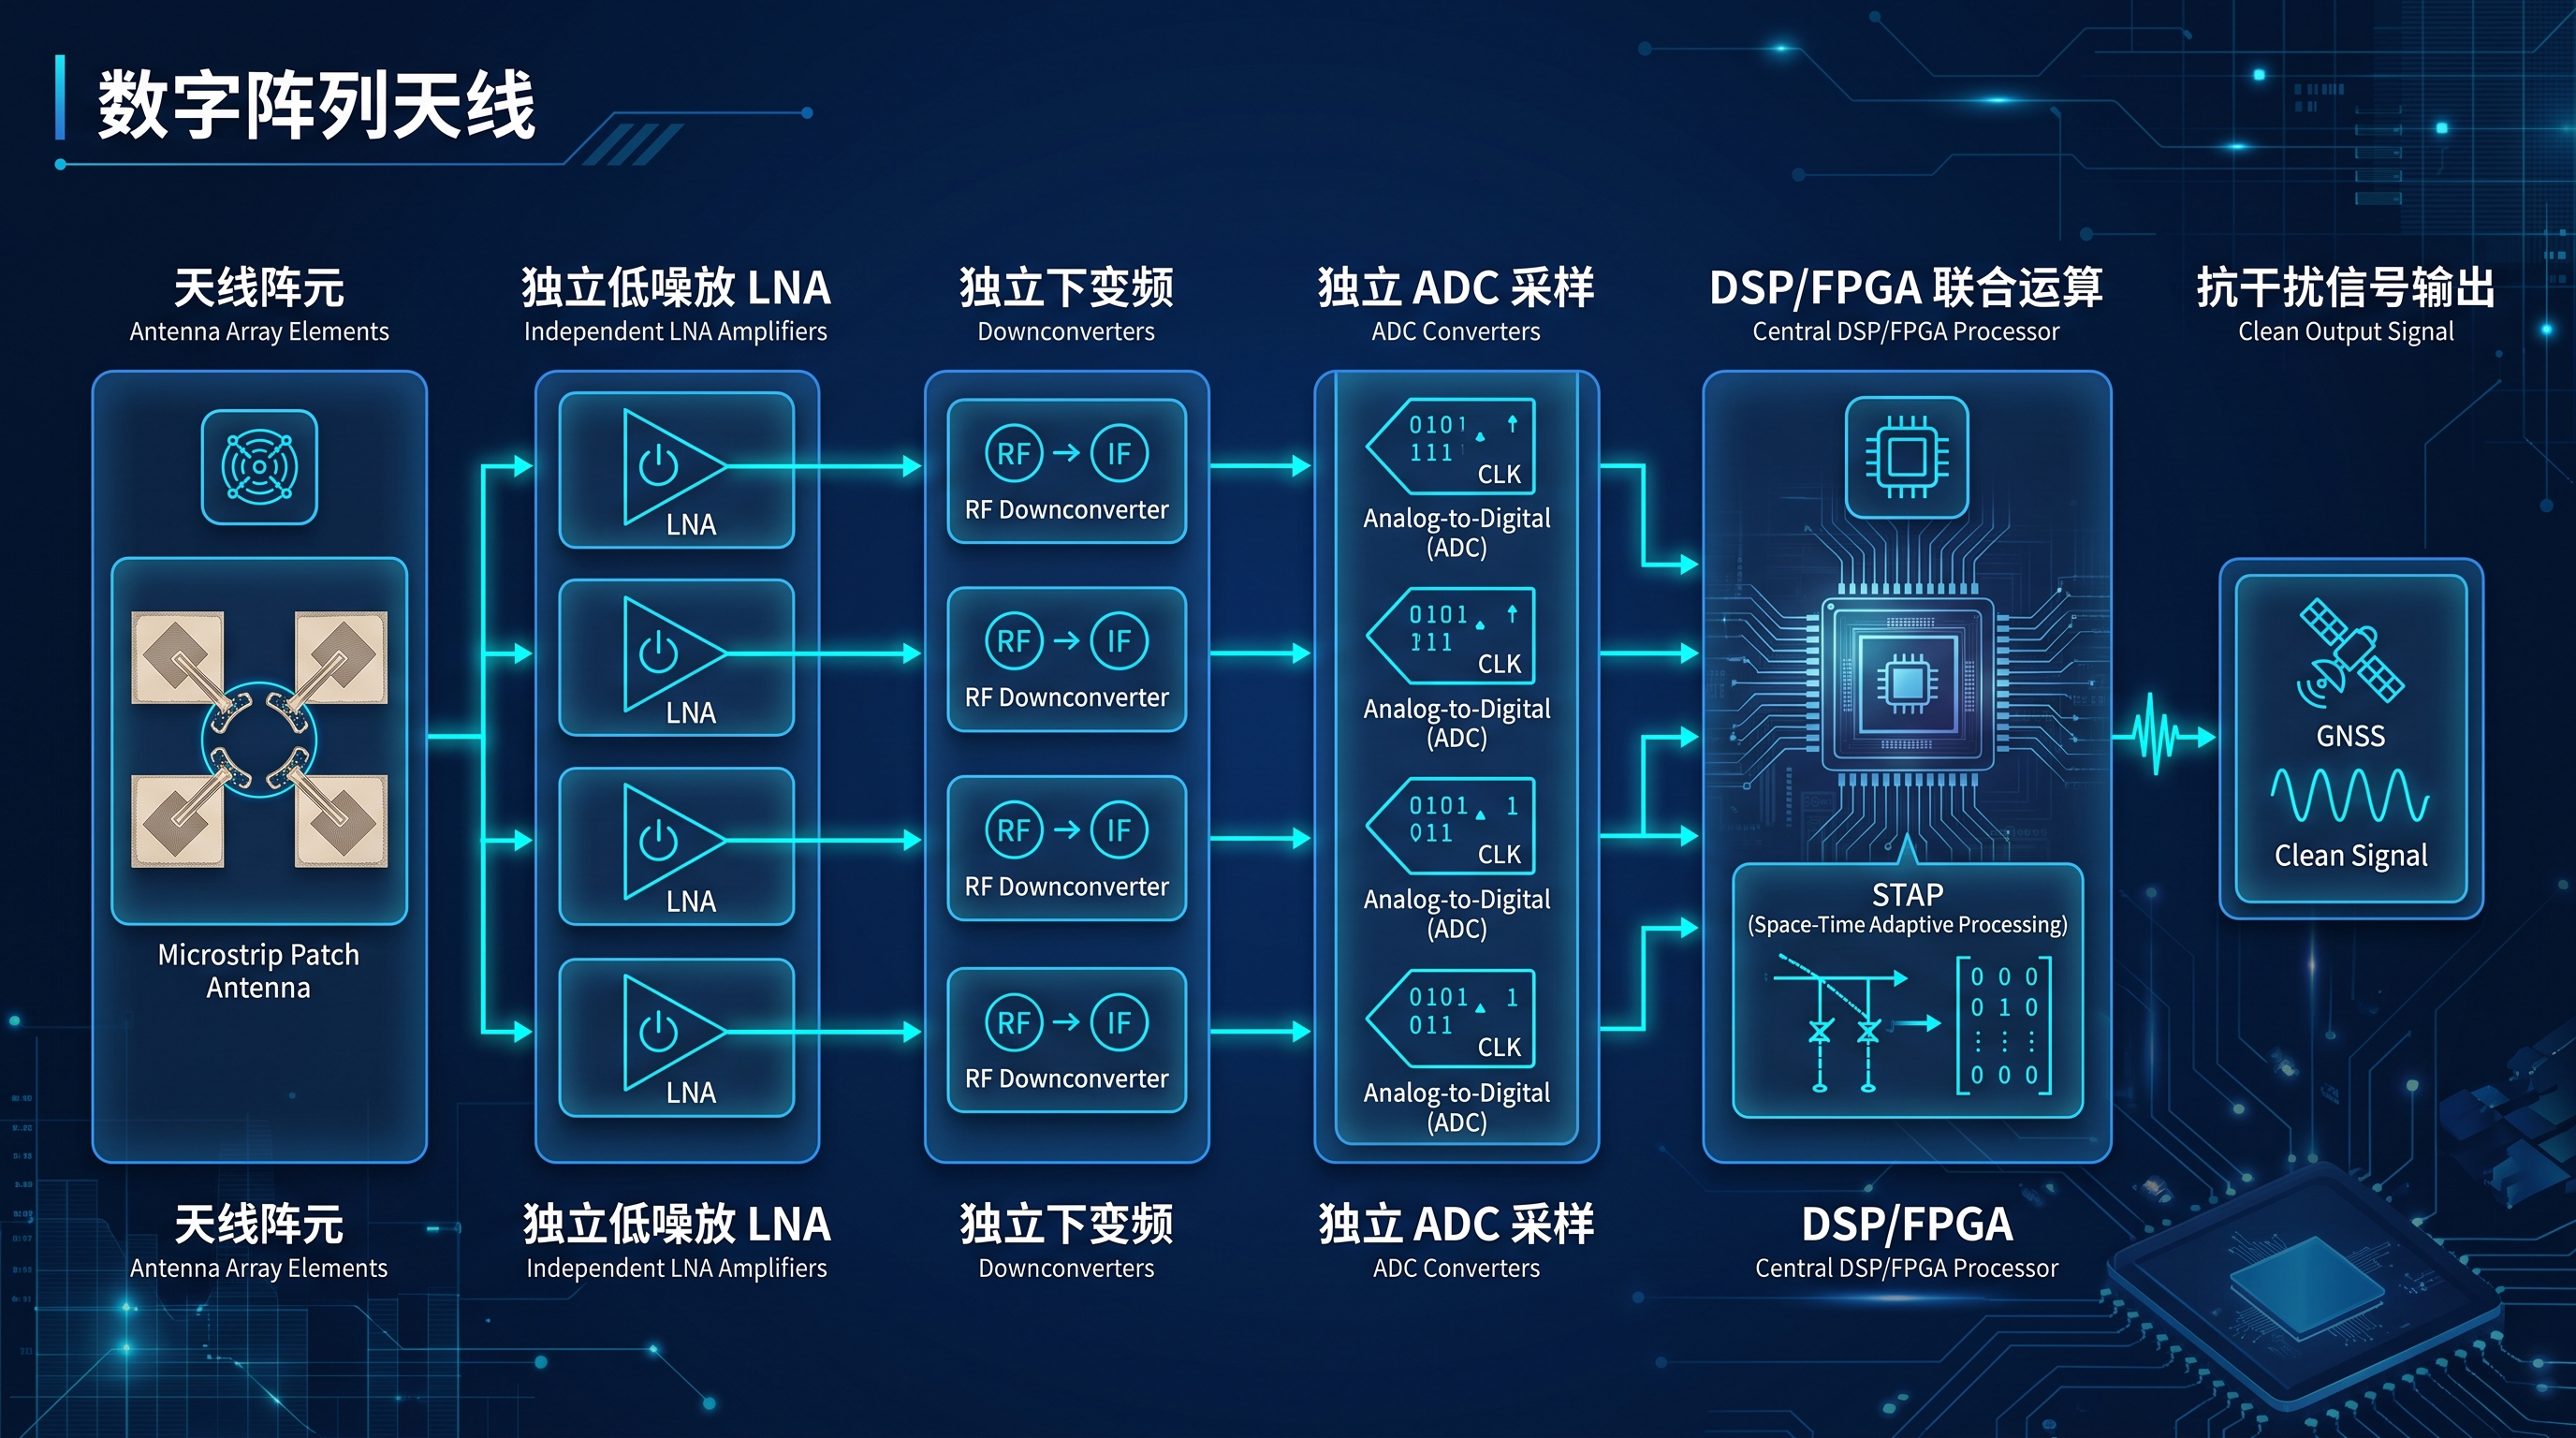
图4 数字阵列天线组成框图:每阵元独立LNA→下变频→ADC→DSP/FPGA联合运算
与数字阵列相对的是早期的模拟合成方案,只能在射频/模拟域做相对简单的相位调整,处理的灵活性和干扰抑制深度都远不及数字阵列。可以说,数字阵列天线是“承载STAP算法的物理平台”。
注意,这不是说数字阵列天线是抗干扰专用硬件——数字阵列本身是一种通用的天线架构,抗干扰只是其一种应用场景。同样的架构也可以用于波束扫描、多用户接入等其他功能,不要把数字阵列天线和抗干扰天线划等号。
六、混淆澄清:三组最容易被搞混的说法
| 概念 | 变化的是什么 | 主要目的/代价 |
|---|---|---|
| 零陷 vs 波束形成 | 一个是压制干扰方向增益,一个是增强卫星方向增益 | 零陷解决“不让干扰进来”;波束形成解决“让卫星信号更强”;两者协同工作而非二选一 |
| 零陷/波束形成 vs STAP | 前者是效果层,后者是算法层 | 零陷和波束形成描述的是“做什么”;STAP描述的是“怎么做”;不是并列关系而是驱动关系 |
| STAP vs 数字阵列天线 | 前者是算法逻辑,后者是硬件平台 | STAP是跑在数字阵列上的软件/固件逻辑;数字阵列是让STAP能跑起来的物理基础;没有数字阵列,STAP无从实现 |
七、常见误区澄清:三个“以为”其实都不对
误区1:调零天线=CRPA的全部能力
调零(零陷)只是CRPA众多能力中最容易被感知、因此被单独拎出来叫开的一个子集。CRPA除了调零,通常还会同步做波束形成(增强卫星方向增益)等其他动作,功能范围比“调零”这三个字要完整得多。
误区2:空时滤波是独立于CRPA之外的另一种天线
空时滤波(STAP)不是天线,而是算法——是驱动CRPA内部零陷和波束形成这两个效果的算法内核。说一个系统“采用空时滤波”,本质上是在说“这个CRPA系统用的不是简单的空域相位加权,而是空域+时域联合自适应处理这种更高级的算法”。
误区3:数字阵列天线是抗干扰专用天线
数字阵列天线是一种通用的天线架构,抗干扰只是其一种应用场景。同样的架构也可以用于波束扫描、多用户接入、多输入多输出(Multiple-Input Multiple-Output,MIMO)通信等其他功能,不要把数字阵列天线和抗干扰天线划等号。
八、结语:三层链条一张表 + 系列小结
结论: 零陷和波束形成是CRPA对外呈现的两种互补能力,一个负责压制干扰方向(深度可达 -20~-40 dB),一个负责增强卫星方向(C/N0 从 35 dB-Hz 提升至 42 dB-Hz),两者协同工作而非二选一;STAP是驱动这两种效果的算法内核——空域+时域联合自适应处理,能应对宽带、多源混合等更复杂的干扰;数字阵列天线是STAP真正运行的物理基础,每阵元独立数字化通道是空时二维联合处理的硬件前提。三者的关系一句话速查:
| 你听到的词 | 所属层级 | 一句话判断 |
|---|---|---|
| 零陷 / 波束形成 | 效果层 | 描述“做什么”:压干扰、抬卫星 |
| 空时滤波(STAP) | 算法层 | 描述“怎么做”:空域+时域联合自适应 |
| 数字阵列天线 | 硬件层 | 描述“跑在哪”:每阵元独立数字化通道 |
这个系列到这里暂时告一段落——两篇文章,一张横向的归属分类图(第1期:抗干扰天线→FRPA/CRPA→调零),一张纵向的协同关系图(本期:效果层→算法层→硬件层),合起来就是GNSS抗干扰名词的完整地图。
常见问答(FAQ)
Q1:零陷和空时滤波(STAP)到底是不是两种技术?
不是。零陷是效果层能力,STAP是算法层内核,两者是驱动关系而非并列关系。系统用STAP算法来驱动零陷和波束形成。
Q2:4阵元CRPA最多能同时压制几个干扰源?
最多 3个。N个阵元的阵列最多形成 N-1 个独立零陷,这是自由度守恒的物理约束,算法优化无法突破。
Q3:STAP相比纯空域处理,优势体现在哪里?
纯空域只能应对窄带、方向单一的干扰;STAP叠加时域自由度后,可抑制宽带强干扰、线性调频、脉冲及多源混合干扰,权值维度从 N 扩展到 N×M。
Q4:数字阵列天线是抗干扰专用硬件吗?
不是。数字阵列是一种通用天线架构,抗干扰只是其应用场景之一,同样可用于波束扫描、多用户接入、MIMO通信等。
Q5:波束形成能带来多少载噪比提升?
典型场景下 C/N0 可从 35 dB-Hz 提升至 42 dB-Hz,相当于可用观测量增加约 40%,显著改善弱信号场景下的定位稳定性。
参考来源
- L. E. Brennan & I. S. Reed, Theory of Adaptive Radar, IEEE Transactions on Aerospace and Electronic Systems, 1973(STAP概念的提出,对应文中“1973年Brennan等人”溯源)
- 国内STAP在GNSS抗干扰场景的改进研究(如STAP-PI空时最小功率算法相关公开学术文献)
- CRPA、数字阵列天线技术定义依据行业公开资料归纳(系列第1期、第2期)
深度讨论:在你的实际项目中,是否遇到过因混淆“零陷效果”与“STAP算法”而导致选型偏差的情况?面对宽带扫频干扰与多源混合干扰并存的复杂电磁环境,你认为STAP的算力开销与抗干扰收益之间的平衡点在哪里?欢迎在评论区留下你的实战经验与判断。
技术交流与项目合作:如有技术交流或项目合作需求,可在网站首页-联系方式-找到我的联系方式
如对本文技术细节有不同现场数据或更正意见,欢迎在评论区交流。
#GNSS抗干扰 #CRPA #空时自适应处理 #波束形成 #数字阵列天线
